라엘이는 컴퓨터공학전공입니다.
이 학과는 소프트웨어 개발외에도 네트워크이론, CPU와 메모리 구조, Embeded toolkit을 활용한 cross-compiling, 프로젝트관리, 데이터베이스등등을 배웁니다.
순수 소프트웨어 보다는 "하드웨어에 기반한 소프트웨어"를 배운다고 하는 편이 낫겠군요.
아무튼 이번 졸업작품으로 순수소프트웨어를 하려고 했으나 배운과목들을 모두 적용하기 힘들 것으로 파악하고 고심하고 있었습니다.
대게 졸작이라고 하면 [순수 소프트웨어]나 [지그비를 이용한 제어], [RFID 물류추적시스템], [센서를 이용한 가정자동화] 정도이다. (물론 이런것도 쉽게 만들어지지는 않는다.)
남들이 안해본 것중, Visual 이 되면서, 과목을 많이 반영한게 어떤 것이 있을까 생각한 끝에 큰맘먹고 요놈을 구매했습니다.
2.0 PowerEdition이 65만원,
GPS 센서가 20만원
전용 USB 16G 2.5만원
총 100만원정도 들었네요.
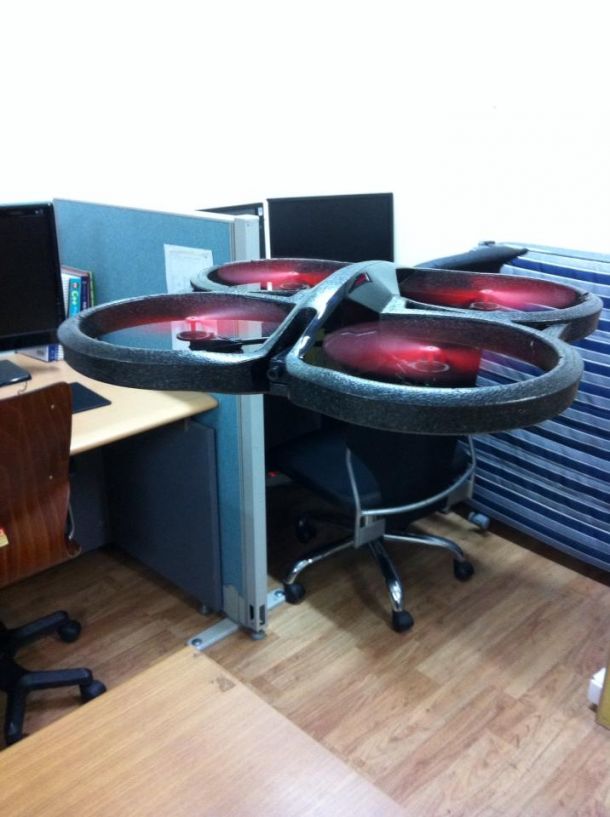
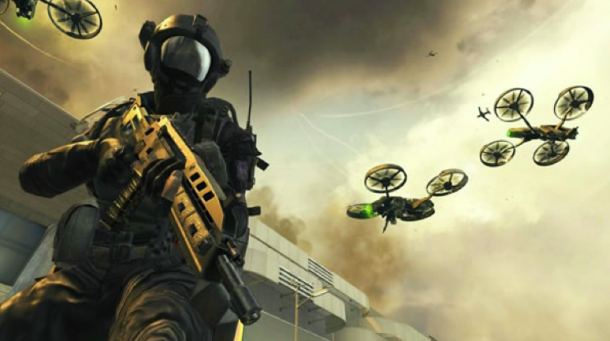
콜오브 듀티 블랙옵스2 에 나오던 바로 그녀석입니다. 쿼드콥터임. (총은 안달려있음) (앞에 튀어나온건 총이 아니라 카메라입니다.)
안정적으로 비행하며, 연구실 안에서도 날 수 있다.
스팩은 아래와 같다. (AR.Drone 2.0 Spec)
무게 : 420g (그림에 나온 저 상태의 무게)
크기 : 51.7cm*45.1cm
OS : Linux 2.6.x (임베디드리눅스가 아니라 무려 General Purpose OS 이다)
CPU : 1GHz 32 bit ARM Cortex A8 processor with 800MHz video DSP TMS320DMC64x
RAM : 128MB (가용은 20MB 내외)
HDD : data 파티션에 40MB 정도 사용할 수 있다.
카메라 : 1280px*720px*30fps HD (전면), 320px*480px*60fps (하단)
센서 : 3축 가속도(기울기)센서, 나침반 센서(동서남북), 거리측정용 초음파센서, GPS센서
연속비행시간 : 12분~18분 (배터리가 2개니까 최대 18*2 = 36분)
지인들이
얼굴인식 영상처리나, 특징점을 이용한 장애물회피, GPS를 활용한 자동촬영등의
아이디어를 내 주었다.
기간을 잘 고려해서(2학기동안 해야하는데 매 학기말에 결과치가 나와야함) 개발을 해봐야겠다.
[embed]https://www.youtube.com/embed/GeoAHiqR7tM[/embed]
Conversation
In the margins
0 notes
No comments yet. Be the first to leave a note.